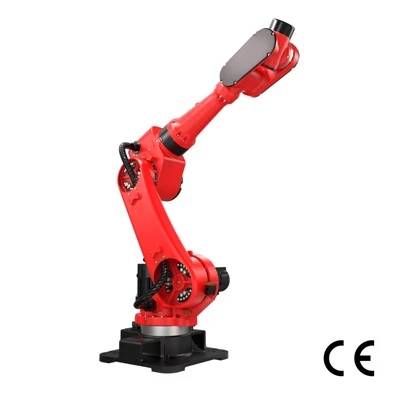
Robot Uç Efektörü Nedir?
A robot uç efektörüBir robot kolunun ucuna monte edilen ve bir iş parçası, alet veya işlemle doğrudan etkileşime giren cihazdır. Genellikle robotun otomatikleştirmeyi amaçladığı fiziksel görevi yerine getirdiği robot bileğine takılır. İlişkiyi anlamanın yararlı bir yolu basittir:robot hareket sağlar; uç efektör görevi yerine getirir.
Robot kolu takımları uzayda konumlandırıp hareket ettirirken uç efektör asıl işlemi gerçekleştirir. Uygulamaya bağlı olarak bu işlem şunları içerebilir:
bir parçayı kavramak veya tutmak
bir nesneyi taşıma veya aktarma
kaynak
yapıştırıcı, sızdırmazlık maddesi veya diğer malzemenin dağıtılması
vidalama veya sabitleme
bir parçayı veya yüzeyi incelemek
Bu nedenle uç efektör sadece nesneleri almaya yarayan bir cihaz olarak anlaşılmamalıdır. Kavrama yaygın bir işlevdir, ancak robot uç efektörleri hem malzeme taşıma operasyonlarını hem de üretim süreçlerini- destekleyebilir.
Bu nedenle yüksek düzeyde uç efektörler iki geniş grupta görülebilir:taşıma araçlarıParçaları veya ürünleri manipüle eden vesüreç araçlarıkaynak yapma, dağıtma, sabitleme veya inceleme gibi bir işlemi gerçekleştiren.
Ortak Son-Efektör Terimleri
| Terim | Anlam |
| Son | Gerçekleştirmek veya doğrudan gerçekleştirmek için robot kolunun ucuna monte edilen herhangi bir cihaz |
| Efektör | Bir görevi destekleyin |
| Tutucu | Nesneleri kavramak, tutmak veya taşımak için özel olarak tasarlanmış bir tür uç efektör |
| EOAT | Kol-Sonu-'nun kısaltması, bir robot kolunun ucuna monte edilen aletler ve ilgili ekipmanlar için yaygın bir endüstriyel terimdir |
Bu makalede,son efektörhem kavrama takımlarını hem de proses takımlarını içerecek şekilde geniş çapta kullanılır.
Uç Efektörü vs Tutucu

Bir karşılaştırma yaparkenuç efektör vs tutucutemel fark kapsamdır. Tutucu, bir tür uç efektördür; uç efektör terimi ise çok daha geniş bir robotik takım yelpazesini kapsar.
Tutucular öncelikle nesneleri kavramak, tutmak, konumlandırmak veya taşımak için tasarlanmıştır. Örneğin bir robot, bir bileşeni konveyörden almak, montaj sırasında tutmak veya makineler arasında aktarmak için bir tutucu kullanabilir.
Diğer uç efektörler, kavrama gerektirmeyen görevleri yerine getirir. Bir kaynak torçu bir robot uç efektörü olabilir. Dağıtım başlığı, kesme aleti, tornavida, inceleme sensörü veya göreve-özel başka bir cihaz da aynısını yapabilir.
İlişki açıkça özetlenebilir:
Tüm tutucular uç efektördür ancak tüm uç efektörler tutucu değildir.Bu ayrım aynı zamanda tedarikçileri değerlendirirken de faydalıdır. Üreticiye veya ürün kategorisine bağlı olarak benzer ekipman şu şekilde tanımlanabilir:kıskaç, son efektör, EOAT, veyarobotik takım. Terminoloji ürün sayfalarında her zaman tutarlı bir şekilde kullanılmamaktadır, bu nedenle alıcılar yalnızca etiket yerine ekipmanın işlevine ve konfigürasyonuna odaklanmalıdır. Tutucular, uç efektörlerin bir kategorisidir.EOATokuyucuların robotik takımları araştırırken sıklıkla karşılaşacakları başka bir terimdir.
EOAT Terminolojisi Açıklaması
EOAT, Kol Takımının-Sonu- anlamına gelir.Endüstriyel robotikte bu terim, özellikle bir üretim görevini gerçekleştirmek için robot bileğine takılan ekipmana atıfta bulunulduğunda, genellikle robot uç efektörüyle hemen hemen aynı şekilde kullanılır.
Terimler uygulamada büyük ölçüde örtüşmektedir, dolayısıyla tamamen ayrı kavramlar olarak ele alınmamalıdırlar. Fakat,EOATbazen tek bir cihaz yerine daha geniş bir takım düzeneğini tanımlayabilir.
Örneğin, eksiksiz bir robot EOAT düzeneği şunları içerebilir:
bir tutucu veya proses aracı
montaj braketleri
sensörler
takım değiştiriciler
uyumluluk cihazları
pnömatik, elektrik veya diğer tesisat bağlantıları

Bu bağlamda tutucunun kendisi birincil uç efektör olabilir, EOAT paketinin tamamı ise onu monte etmek, kontrol etmek ve çalıştırmak için gereken destekleyici bileşenleri içerir. Bu terminolojiyi anlamak, belirli bir kavrama cihazını daha geniş bir kol sonu ekipmanı kategorisiyle karıştırmadan tedarikçiler ve uygulamalar arasında robotik takımları karşılaştırmayı kolaylaştırır.
Tutucular en bilinen uç efektörler olmasına rağmen bunlar yalnızca bir kategoridir. Terminoloji netleştikten sonra sıradaki soru ne tür uç efektörlerin mevcut olduğudur.
Robot uygulamanız için hangi EOAT kategorisinin uygun olduğundan emin değil misiniz? İş akışınıza özel olarak uyarlanmış bir çözüm elde etmek için lütfen otomasyon mühendislerimizle iletişime geçin.
Robot Uç Efektör Çeşitleri
anarobot uç efektör türleriiki geniş gruba ayrılabilir:Uç efektörleri kavrama ve kullanmaiş parçalarını tutan veya hareket ettiren vesüreç sonu efektörleriÜretim işlemlerini doğrudan gerçekleştiren.

Doğru kategori, takımın adına daha az, iş parçası veya süreçle nasıl etkileşime girdiğine daha çok bağlıdır. Bu nedenle yararlı bir karşılaştırma, her bir uç efektörün nasıl çalıştığını, ne tür parçalara uyduğunu, nerede iyi performans gösterdiğini ve hangi sınırlamaların hesaba katılması gerektiğini dikkate alır.
Mekanik Tutucular

A mekanik robot tutucuİş parçasına fiziksel olarak temas etmek ve sabitlemek için parmakları veya çeneleri kullanır. İki-çene tasarımı genel kullanım için yaygındır; üç-çene yapılandırması ise silindirik veya yuvarlak parçaları ortalamak için yararlı olabilir. Parmaklar ayrıca belirli bir bileşen geometrisine uyacak şekilde özelleştirilebilir. Mekanik kavrama, öngörülebilir boyutlara ve tanımlanmış kavrama yüzeylerine sahip sert parçalar için özellikle etkilidir.
Mekanik tutucular yaygın olarak aşağıdakiler için kullanılır:
makine bakımı
otomotiv bileşeni elleçleme
parça transferi
toplantı
fikstür yükleme ve boşaltma
Mekanik parmakların tanımlanmış bir kavrama yüzeyine ihtiyaç duyduğu durumlarda, vakum sistemleri genellikle geniş yüzeyleri parçayı kapatmadan işleyebilir.
Vakum Tutucular
A vakum tutucuVantuz veya vakum elemanı ile parça yüzeyi arasında basınç farkı yaratarak iş parçasını tutar. Sistem parmaklarınızı nesnenin etrafında kapatmak yerine bir veya daha fazla temas noktasında emme kuvveti oluşturur. Bu yaklaşım, kullanılabilir bir yalıtım oluşturabilen düz veya nispeten pürüzsüz yüzeylerde en iyi sonucu verir. Yaygın örnekler arasında levha malzeme, kartonlar, cam, paneller, paketlenmiş ürünler ve yüzey ve kalıp tasarımı uygun olduğunda ekranlar veya paneller gibi seçilmiş elektronik bileşenler yer alır.
Vakumlu tutucular sıklıkla aşağıdakiler için kullanılır:
karton ve ambalaj taşıma
sac-metal aktarımı
cam ve panel işleme
paletleme
düz ürün seçme-ve-yerleştirme
Ferromanyetik iş parçaları için manyetik kavrama, çenelere veya hava geçirmez emme yüzeyine olan ihtiyacı ortadan kaldırabilir.

Manyetik Tutucular

A manyetik robot tutucuUyumlu bir iş parçasını tutmak için manyetik kuvvet kullanır. Tasarıma bağlı olarak kavrama kuvveti bir elektromıknatıstan, anahtarlamalı bir sabit mıknatıstan veya başka bir manyetik kavrama mekanizmasından gelebilir. Önemli olan özellik malzeme uyumluluğudur. Manyetik kavrama tüm metal parçalar için uygun değildir; öncelikle birçok çelik iş parçası gibi ferromanyetik malzemelerle ilgilidir.
Manyetik tutucular yaygın olarak aşağıdakiler için kullanılır:
çelik sac taşıma
damgalama işlemleri
metal boş transferi
makine yükleme
imalat ve pres-hattı otomasyonu
Manyetik tutucular sert ferromanyetik parçalara uygundur; kırılgan veya deforme olabilen ürünler genellikle daha uyumlu bir yaklaşıma ihtiyaç duyar.
Yumuşak Tutucular
A yumuşak robot tutucuiş parçasına yalnızca sert, önceden tanımlanmış noktalarla temas etmek yerine, iş parçasının çevresine uyum sağlamak için uyumlu parmaklar, esnek malzemeler veya deforme olabilen kavrama yapıları kullanır. Bu, yumuşak kavramayı özellikle kırılgan, düzensiz veya kolayca deforme olan ürünler için kullanışlı hale getirir. Tipik örnekler arasında meyve, unlu mamuller, hassas gıda maddeleri, düzensiz tüketim malları ve bazı hassas bileşenler yer alır.
Yumuşak tutucular sıklıkla aşağıdakiler için kullanılır:
gıda ve ürün işleme
fırın otomasyonu
kırılgan ürün sınıflandırma
düzensiz-nesne seçme-ve-yerleştirme
Yüzey hasarının en aza indirilmesi gereken uygulamalar.

Süreç Araçları
Proses sonu efektörleri, bir iş parçasını kavramak ve taşımak yerine, bir işlemi gerçekleştirmek için robota monte edilen aletlerdir. Bu uygulamalarda takım imalat sürecini gerçekleştirirken robot kontrollü hareket yolu sağlar.

Kaynak Araçları
Bir kaynak torçu, robot bileğine monte edildiğinde ve programlanmış bir kaynak yolu boyunca hareket ettirildiğinde robot uç efektörü olarak işlev görebilir. Robotik kaynak, özellikle otomotiv üretiminde ve genel metal imalatında tekrarlanabilir torç konumu, ilerleme hızı ve yönlendirmenin önemli olduğu yerlerde yaygın olarak kullanılır.
Vidalama Aletleri
Otomatik vidalama ünitesi başka bir yaygın robotik işlem aracıdır. Robot, tornavidayı sabitleme noktasına konumlandırırken, uç efektör vida takma ve sıkma işlemini gerçekleştirir. Bu sistemler, sıkma konumu ve torkun kontrol edilmesi gereken tekrarlayan montajlara çok uygundur. Uygulamalar elektronik, cihaz imalatı, otomotiv alt montajları ve genel ürün montajını içerebilir.
Dağıtım Araçları
Bir dağıtım uç efektörü yapıştırıcı, sızdırmazlık maddesi, gres, yağlayıcı veya başka bir işlem sıvısı gibi kontrollü miktarda malzeme uygular. Takım, malzeme dağıtımını düzenlerken robot dağıtım yolunu kontrol eder. Bu, robotik dağıtım işlemini tekrarlanabilir boncuk yerleştirme, tutarlı hacim veya karmaşık yollar üzerinde kontrollü kapsama gerektiren uygulamalar için kullanışlı hale getirir.
Kaynak, vidalama ve dağıtımda kilit nokta aynıdır:Proses takımları, kavrama kuvvetine göre değil, operasyonun gereksinimlerine göre seçilir.Aletin ağırlığı, kablo ve hortumların yönlendirilmesi, proses kontrolü, doğruluk, yardımcı programlar ve bakım erişiminin tümü birincil tasarım faktörleri haline gelebilir.
Endüstriyel Robotları Görüntüle
Farklı uç efektörler farklı görevleri çözer. Ancak son-efektör türü tek başına seçim yapmak için yeterli değildir; Nihai seçim, spesifik iş parçasına ve üretim gereksinimlerine bağlıdır.
Sağ Uç Efektörü Nasıl Seçilir
Düşünürkenrobot uç efektörü nasıl seçilir, genellikle yanlış başlangıç sorusu şudur: Hangi tutucu en iyisidir?
Evrensel olarak en iyi tutucu veya EOAT yoktur. Daha iyi yaklaşım, uygulamayla başlamak ve seçenekleri sabit bir sırayla daraltmaktır:
iş parçasını anlayın
robotun tüm takım sistemini taşıyabildiğini doğrulayın
gerekli üretim performansını tanımlayın
çalışma ortamını kontrol edin.

Bu sıra önemli. Bir tutucu, katalog spesifikasyonlarına göre uygun görünebilir ancak parça yüzeyinde vakum sızıntısı olması, aletin ağırlık merkezinin robotun bilek sınırlarını aşması veya kavrama ve bırakma gecikmeleri dahil edildiğinde gerekli döngü süresine ulaşılamaması nedeniyle yine de başarısız olabilir.
PratikEOAT seçimiDolayısıyla süreç parçayla başlar ve robota ve üretim sistemine doğru ilerler.
İş Parçanızı Analiz Edin
İş parçası genellikle uç efektör seçiminde ilk filtredir. Ağırlığı, boyutları, şekli, malzemesi, yüzey durumu ve değişkenliği, robot özellikleri dikkate alınmadan önce hangi kavrama prensiplerinin gerçekçi olduğunu belirler.
Ağırlık
Parça ağırlığı, uç efektörün oluşturması gereken minimum tutma kuvvetini belirler, ancak çizime basılan statik ağırlık yalnızca başlangıç noktasıdır.
Robot hızlanırken, yavaşlarken, yön değiştirirken ve muhtemelen yükü döndürürken aletin parçayı tutması gerekir. Bu dinamik kuvvetler, aynı parçayı sabit tutmak için gereken kuvvetten daha yüksek olabilir.
Hesaplama aynı zamanda sürecin gerçekte nasıl işlediğini de yansıtmalıdır. Robot aynı anda dört ürünü alırsa ilgili iş parçası yükü, bir birimin ağırlığı değil, dört ürünün hepsinin toplam yüküdür.
Bu nedenle uygun bir tasarım şunları dikkate alır:
statik parça ağırlığı;
hızlanma ve yavaşlama;
hareket sırasında yönelim;
gerekli güvenlik faktörü;
Toplama başına işlenen parça sayısı.
İş parçası kütlesi ve dinamik yükleme arttıkça, uygulama daha fazla mekanik kavrama kuvveti, daha fazla vakum kap alanı, daha güçlü manyetik tutma kapasitesi veya tamamen farklı bir kullanım stratejisi gerektirebilir.
Boyut
İş parçası boyutları, tutucunun fiziksel olarak parçanın çevresine ulaşıp ulaşamayacağından çok daha fazlasını etkiler.
Daha büyük bir bileşen, daha geniş bir kavrama açıklığı, daha uzun parmaklar, daha fazla vantuz veya daha büyük bir takım çerçevesi gerektirebilir. Bu değişikliklerin her biri EOAT'ın boyutunu ve çoğunlukla kütlesini artırır.
Bu ikincil kısıtlamalar yaratabilir. Geniş bir vakum çerçevesi yakındaki armatürlere müdahale edebilir. Uzun parmaklar bükülme yüklerini artırabilir. Robotun bileği programlanan konuma ulaşmadan önce takımların makine kapılarına, korumalara veya çevredeki ekipmanlara çarpması nedeniyle büyük bir tutucu, robotun kullanılabilir erişim alanını azaltabilir.
Bu nedenle boyut şunları etkiler:
kavrama aralığı;
parmak uzunluğu;
vantuz-bardağı aralığı;
takım ayak izi;
robot erişimi;
müdahale ve çarpışma riski.
Parçayı teknik olarak tutabilen bir tutucu, eğer geometrisi robotun gerekli alma veya yerleştirme konumuna erişmesini engelliyorsa mutlaka uygun değildir.
Şekil
Şekil genellikle hangi kavrama ilkesinin pratik olduğunu belirler.
Geniş, nispeten düz bir yüzey, vakumlu kavrama için yeterli temas alanı sağlayabilir. Tanımlanmış kenarları veya tekrarlanabilir dış özellikleri olan sert bir bileşen, mekanik parmaklara uygun olabilir. Silindirik parçaların çapları etrafında tasarlanan çenelerle merkezlenmesi daha kolay olabilir. Düzensiz ve hassas ürünler, uyumlu veya yumuşak kavrama yaklaşımından faydalanabilir.
İlişki mutlak değildir ancak şekil, aramayı hızla daraltabilir:
düz veya geniş yüzeyler: vakumla kavrama pratik olabilir;
tanımlanmış kenarlar veya kavrama özellikleri: mekanik kavrama daha iyi kontrol sağlayabilir;
silindirik sert parçalar: mekanik çeneler sıklıkla tekrarlanabilir merkezleme sağlayabilir;
düzensiz veya deforme olabilen ürünler: yumuşak veya uyarlanabilir kavrama, lokal basıncı azaltabilir;
düz ferromanyetik parçalar: manyetik kavrama bir seçenek olabilir.
Asimetrik iş parçaları daha fazla ilgiyi hak eder çünkü kütle merkezleri kavrama noktasıyla aynı hizada olmayabilir. Bir tutucu parçayı güvenli bir şekilde tutabilir ve yine de robot bileğinde dengesiz veya uygun olmayan bir yük oluşturabilir.
Malzeme ve Yüzey Durumu
Malzeme, uç efektörün tutma kuvvetini nasıl üretip koruyabileceğini etkiler.
Çelik, manyetik kavramaya izin verebilir, ancak yalnızca malzeme yeterince ferromanyetik olduğunda ve temas koşulları gerekli tutma kuvvetini desteklediğinde. Plastik aynı şekilde işlenemez ancak yüzeyi, sertliğine ve kaplamasına bağlı olarak mekanik veya vakumlu kavramayla iyi çalışabilir.
Cam genellikle emme için iyi bir sızdırmazlık yüzeyi sağlar, ancak kavrama yönteminin çizilmeyi, yoğun gerilimi veya kırılmayı önlemesi gerekir. Karton, geniş ve düz bir yüzeye sahip olduğundan vakum için uygun görünebilir, ancak gözenekli karton, sızdırmazlık kalitesini ve vakum akışını parça ağırlığından daha önemli hale getirecek kadar hava sızdırabilir.
Yemek başka bir dizi hususu da beraberinde getiriyor. Sürtünme, deforme olabilirlik, yüzey hassasiyeti, hijyen ve temizlik gereksinimlerinin tümü sert parmakların, vakum elemanlarının veya yumuşak kavrama yapılarının uygun olup olmadığını etkileyebilir.
Malzemeyle-ilişkili tipik etkiler şunları içerir:
çelik:manyetik uyumluluk, yüzey durumu ve markalama riski;
plastik:sürtünme, sertlik, deformasyon ve kozmetik yüzey koruması;
bardak:sızdırmazlık potansiyeli, kırılganlık ve yüzey hasarı;
karton:gözeneklilik, sızıntı ve yapısal sertlik;
yiyecek:hijyen, deformasyon, morarma ve kontaminasyon riski;
gözenekli malzemeler:vakum sızıntısı ve sızdırmazlık zorluğu.
Yararlı bir örnek, büyük bir karton kutudur. Nispeten hafif olabilir, bu nedenle tek başına ağırlık kolay bir seçim olduğunu gösterir. Ancak tahta gözenekliyse veya yüzey düzgün değilse, vakum sızıntısı baskın tasarım sorunu haline gelebilir.

Robot Yükünü Düşünün
Robot yükü ve son efektör seçimi ayrı kararlar olarak ele alınamaz.
Robot sadece ürünü taşımamaktadır. Aşağıdakileri içerebilecek şekilde bileğe bağlı tüm yükü taşır:
tutucu veya proses aracı;
montaj plakaları ve adaptörler;
sensörler;
takım değiştiriciler;
vanalar veya yardımcı donanım;
kütlelerinin hareketli düzeneği etkilediği kablolar veya hortumlar;
iş parçasının kendisi.
Yaygın bir seçim hatası, yalnızca iş parçası ağırlığını robotun nominal taşıma kapasitesiyle karşılaştırmaktır.

Performans Gereksinimlerini Değerlendirin
Uygulama mekanik olarak mümkün olduğunda, bir sonraki soru uç efektörün gerekli üretim performansını karşılayıp karşılayamayacağıdır.
Hız, hassasiyet ve çevrim süresi birbiriyle ilişkilidir ancak bunlar birbirinin yerine geçebilecek spesifikasyonlar olarak değerlendirilmemelidir.
Hız
Son-efektör hızı, tutucu veri sayfasında gösterilen açılış veya kapanış süresinden daha fazla.
Tam bir seçim şunları içerebilir:
iş parçasına yaklaşmak;
aletin açılması veya konumlandırılması;
kavramanın kurulması;
parçanın güvenli olduğunun onaylanması;
hızlanarak uzaklaşıyor;
hedefe doğru hareket etmek;
parçayı serbest bırakmak;
serbest bırakılmasını onaylıyor.
Farklı kavrama teknolojileri farklı gecikmelere neden olur. Bir vakum sisteminin yeterli vakumu oluşturmak için zamana ihtiyacı olabilir. Mekanik bir tutucunun açılıp kapanması gerekir. Bir algılama stratejisi, hareketin devam edebilmesi için onay gerektirebilir.
Takım kütlesi aynı zamanda hızı dolaylı olarak da etkiler. Daha ağır bir EOAT, robotun ne kadar agresif bir şekilde hızlandığını sınırlayabilir; bu nedenle daha hızlı bir aktüatörün kurulması, tüm hücrenin daha hızlı olmasını sağlamaz.
Kesinlik
Gerekli hassasiyet göreve göre tanımlanmalıdır.
Genellikle doğruluk sözcüğü altında gruplandırılan birkaç farklı kavram vardır:
sürükleyici tekrarlanabilirlik;
tutucu içindeki parça konumunun tekrarlanabilirliği;
robot konumlandırma;
son işlem doğruluğu.
Bir kutu{0}}toplama uygulaması, eğer bir sonraki işlem bunu telafi edebilirse, bir parçanın tutucuya oturma şeklindeki bazı değişiklikleri tolere edebilir. Hassas montaj, iş parçasının çok daha sıkı bir tekrarlanabilirlik ile mekanik olarak EOAT içerisine yerleştirilmesini gerektirebilir.
Benzer şekilde esnek bir tutucu, ürün şeklindeki değişikliklere iyi uyum sağlayabilir ancak özel bir mekanik sabitlemeye göre parçanın daha az sert bir şekilde konumlandırılmasını sağlayabilir.
Bu nedenle doğru kavrama yöntemi, neyin tekrarlanabilir olması gerektiğine bağlıdır: basitçe ürünü tutmak, bir sonraki istasyona sunmak veya yüksek-hassasiyette bir süreç yürütmek.
Döngü Süresi
Döngü süresi sistem düzeyinde değerlendirilmelidir.
Tipik bir taşıma döngüsü şunları içerebilir:
yaklaşma → kavrama → kavrama onayı → robot hareketi → bırakma → bırakma onayı → geri dönüş
Bu dizinin yalnızca bir bölümünü optimize etmek, toplam üretimde çok az iyileşme sağlayabilir.
Daha hızlı kapanma süresine sahip bir tutucu, robotun sürecin başka bir yerinde vakum onay sinyalini beklemesi gerekiyorsa, döngü süresi-zamanında anlamlı bir fayda sağlamayabilir. Tersine, daha esnek bir tutucunun bireysel harekete geçirme süresi biraz daha yavaş olabilir ancak ürün çeşitleri arasındaki takım değişikliklerini azaltarak genel üretim verimliliğini artırabilir.
Bu önemli bir seçim ilkesine yol açar:
Daha hızlı bir tutucu otomatik olarak daha hızlı bir robotik sistem oluşturmaz.
İlgili ölçü, üretim döngüsünün tamamıdır.
Örneğin yüksek-hacimli paketlemede, toplama ve bırakma gecikmelerini her döngüde çok küçük bir oranda azaltmak, görev binlerce kez tekrarlandığından önemli bir değere sahip olabilir. Aşırı konumlandırma hassasiyeti daha az önemli olabilir.
Hassas montajda öncelikler tersine dönebilir. Takımların her bileşeni tekrarlanabilir bir yönelime yerleştirmesi ve aşağı yöndeki hizalama hatalarını önlemesi durumunda, biraz daha uzun bir kavrama döngüsü kabul edilebilir.
Performans hedefleri karşılansa bile aracın hayatta kalması ve gerçek çalışma ortamına uygun olması gerekir.
Çalışma Ortamını Kontrol Edin
Bir tezgah testi sırasında iyi performans gösteren bir uç efektör, gerçek üretim koşullarına maruz kaldığında yine de güvenilmez hale gelebilir. Sıcaklık, toz, yıkama, kirlenme kontrolleri ve temiz oda gereksinimleri, hem kavrama teknolojisini hem de EOAT'ta kullanılan malzemeleri değiştirebilir.
Sıcaklık
Yüksek ve düşük sıcaklıklar birçok EOAT bileşeninin davranışını değiştirebilir.
Sıcaklık şunları etkileyebilir:
elastomer contalar;
vantuz;
plastikler;
yağlayıcılar;
yapıştırıcılar;
sensörler;
elektronik bileşenler.
Oda sıcaklığında iyi performans gösteren bir vantuz malzemesi, amaçlanan sıcaklık aralığının dışında sertleşebilir, yumuşayabilir veya sızdırmazlık performansını kaybedebilir. Benzer şekilde mekanik cihazlardaki yağlayıcılar ve contalar da sıcak veya soğuk ortamlar için farklı özellikler gerektirebilir.
Bu nedenle sıcaklık sınırları yalnızca robot için değil, tüm takım düzeneği için kontrol edilmelidir.
Toz ve Kirlenme
Toz, talaşlar, tozlar ve diğer kirletici maddeler birkaç farklı arıza modu oluşturabilir.
Aşağıdakilere müdahale edebilirler:
optik veya yakınlık sensörleri;
mekanik kayan yüzeyler;
vakum filtreleri;
emme contaları;
vanalar ve pnömatik bileşenler.
İşleme ortamlarında metal talaşları, tutucunun uygun şekilde temas etmesini engelleyebilir veya hareketli mekanizmalara girebilir. Tozlu paketleme veya toz- taşıma uygulamalarında, vakum filtreleri daha sık inceleme ve bakım gerektirebilir.
Bu nedenle EOAT tasarımı yalnızca ortamda çalışıp çalışmayacağını değil aynı zamanda kirlenmenin bakım aralıklarını ve-uzun vadeli güvenilirliği nasıl değiştireceğini de dikkate almalıdır.
Robot Uç Efektörü Karşılaştırma Tablosu
Aşağıdaki tablo, ana robot son-efektör kategorilerini ve erken seçim sırasında en önemli olan ödünleşimleri- özetlemektedir. Uygulamaya özel mühendislik incelemesinin yerini almaktan ziyade hızlı bir tarama aracı olarak tasarlanmıştır-.
| Tip | En İyisi | Avantajları | Sınırlamalar | Tipik Uygulamalar |
| Mekanik tutucular | Tanımlanmış kavrama yüzeylerine sahip sert parçalar | Pozitif mekanik kavrama; kontrol edilebilir kavrama kuvveti; iyi parça konumlandırma | Özel parmaklar gerektirebilir; geometri değişiklikleri yeniden takımlama gerektirebilir; aşırı kuvvet parçalara zarar verebilir | Makine bakımı, montaj, otomotiv parçaları, bileşen aktarımı |
| Vakum tutucular Düz veya nispeten pürüzsüz yüzeyler | Düz veya nispeten pürüzsüz yüzeyler | Hızlı alma ve bırakma; basit yüzey teması; çoklu-kap düzenleri büyük parçaları işleyebilir | Gözenekli, pürüzlü veya sızıntı yapan yüzeylerde performans düşer; vakum üretimi ve conta bakımı gerektirir | Karton, levha, cam, panel, paletleme |
| Manyetik tutucular | Erişilebilir temas yüzeylerine sahip ferromanyetik iş parçaları | Güçlü tutma kuvveti; vakum contasına gerek yoktur; parçayı kapatmak için minimum ihtiyaç | Uyumlu ferromanyetik malzemelerle sınırlıdır; talaşlar veya döküntüler teması etkileyebilir; Artık manyetizmanın dikkate alınması gerekebilir | Çelik saclar, damgalanmış parçalar, metal boşluklar, makine yükleme |
| Yumuşak tutucular | Kırılgan, deforme olabilen veya düzensiz ürünler | Uyumlu iletişim; daha düşük lokalize basınç; şekil değişimine uyum sağlar | Birçok tasarımda daha düşük taşıma kapasitesi; aşınma ve hijyen dikkat gerektirebilir; konumlandırma daha az katı olabilir | Yiyecek, sebze-meyve, unlu mamuller, kırılgan veya düzensiz ürünler |
| Süreç araçları | Robotun bir parçayı elleçlemek yerine bir üretim işlemi gerçekleştirdiği uygulamalar | Kontrollü kaynaklama, sabitleme, dağıtım veya benzeri işlemlerin doğrudan robot bileğinde gerçekleştirilmesine olanak sağlar | Seçim proses doğruluğuna, takım ağırlığına, yardımcı programlara, kablo veya hortum yönlendirmesine ve proses kontrolüne bağlıdır | Kaynak, vidalama, dağıtım, sızdırmazlık, proses otomasyonu |
EOAT Seçerken Yaygın Hatalar
BirçokEOAT seçim hatalarıyanlış teknoloji kategorisini seçmekten gelmez. Bunlar, son efektörün zamanla tüm robotik sistemi nasıl etkileyeceğini dikkate almadan, aracı çok dar bir şekilde-satın alma fiyatına, nominal yüke veya mevcut parça geometrisine bakarak değerlendirmekten kaynaklanmaktadır.
Bu hataları değerlendirmenin en yararlı yolu şu üç soruyu sormaktır: Gözden kaçan ne? Nasıl bir sonuç yaratıyor? Bunun yerine ne kontrol edilmelidir?
Tüm Yükün Göz ardı Edilmesi
Yaygın bir hata, robotun nominal taşıma yükünü yalnızca iş parçasının ağırlığıyla karşılaştırmaktır.
Robot, uç efektör, adaptörler, sensörler, takım değiştiriciler, yardımcı donanım ve parçanın kendisi de dahil olmak üzere hareketli yükün tamamını taşımalıdır. Bu nedenle bir alet, bileğe aşırı yük bindirirken parça ağırlığına göre kabul edilebilir görünebilir.
Sonuçlar şunları içerebilir:
izin verilen ivmenin azaltılması;
daha yavaş robot hareketi;
aşırı yükleme veya yük-izleme alarmları;
aşırı bilek momenti veya ataleti;
azaltılmış işletme marjı;
artan mekanik stres ve güvenilirlik riski.
Uzun veya geniş EOAT düzeneklerinde sorunun gözden kaçırılması özellikle kolaydır. Örneğin büyük bir vakum çerçevesi özellikle ağır olmayabilir, ancak uzatılmış ağırlık merkezi önemli bir bilek momenti yaratabilir.
Yalnızca Satın Alma Fiyatına Göre Seçim Yapmak
Daha düşük-maliyetli bir son efektör mutlaka daha düşük-maliyetli bir otomasyon sistemi oluşturmaz.
Satın alma fiyatı ekonomik kararın yalnızca bir parçasıdır. Daha uzun tutma döngüleri gerektiriyorsa, parçaları daha sık kaybediyorsa, çabuk aşınıyorsa veya ürün formatı değiştiğinde manuel olarak değiştirilmesi gerekiyorsa, daha ucuz bir tutucunun maliyeti zamanla daha yüksek olabilir.
Olası sonuçlar şunları içerir:
daha yavaş üretim döngüleri;
daha fazla reddedilen veya bırakılan parça;
sık bakım müdahaleleri;
daha yüksek sarf malzemesi kullanımı;
daha uzun geçişler;
ek operatör katılımı;
planlanmamış üretim duruşları.
Örneğin, daha az uyarlanabilir bir tutucudan tasarruf etmek, ilk satın alma sırasında cazip görünebilir. Bununla birlikte, hat her gün birkaç ürün boyutu arasında değişiyorsa, tekrarlanan manüel takım yenileme işlemleri, orijinal takımlama farkından hızla daha pahalı hale gelebilir.
Bakım Gereksinimlerini Unutmak
Uç efektörler statik eklentiler değil, çalışan cihazlardır. Ürünle temas eden veya her döngüde hareket eden bileşenler zamanla aşınır, kirlenir veya ayarlanması gerekir.
Bakım gereksinimleri teknolojiye göre değişir. Tipik hizmet öğeleri şunları içerebilir:
vantuz değişimi;
vakum filtreleri;
contalar ve O-halkalar;
mekanik parmaklar ve temas pedleri;
rulmanlar veya kayan bileşenler;
sensörler;
pnömatik boru;
kablolar ve konektörler.
Hata, bu bileşenlerin aşındığını unutmak değildir. Hücreyi, incelenmesi veya değiştirilmesi zor olacak şekilde tasarlıyor.
Örneğin bir vantuz ucuz olabilir, ancak bakım personelinin korumayı kaldırması, çeşitli tesisatların bağlantısını kesmesi veya ona ulaşmak için takım çerçevesinin tamamını sökmesi gerekiyorsa değiştirme işlemi aksamaya neden olabilir.
Uygulama Örnekleri
Robot uç-efektör seçimini anlamanın en yararlı yolu, gerçek üretim koşullarının kararı nasıl değiştirdiğine bakmaktır. Aynı endüstri birkaç farklı EOAT tipi kullanabilir çünkü doğru seçim belirli göreve, iş parçasına, robota ve üretim hedefine bağlıdır.
Otomotiv: Sac Transfer
Bir robotun şekillendirilmiş çelik panelleri operasyonlar arasında aktardığı bir damgalama hattını düşünün.
İş parçası genellikle sınırlı sertliğe, geniş yüzey alanına ve araç modelleri arasında değişebilen bir geometriye sahip, nispeten büyük-bir metal levha bileşendir. Uygulama aynı zamanda hızlı döngüler gerektirir çünkü aktarım hızı doğrudan baskı-hattı verimini etkiler.
İki yaygın seçenek vakum ve manyetik kavramadır.
Panelin, vantuzların güvenilir bir şekilde kapatılmasına olanak tanıyan erişilebilir yüzeylere sahip olması durumunda bir vakum sistemi uygun olabilir. Çoklu kaplar tutma kuvvetini parça boyunca dağıtabilir ve yerel deformasyonu azaltabilir.
Panel uyumlu bir ferromanyetik malzemeden yapıldığında ve yüzey geometrisi vakumla kapatmayı zorlaştırdığında, manyetik uç efektör tercih edilebilir. Manyetik kavrama aynı zamanda vantuz conta kalitesine-bağlılığı da azaltabilir.
Bu nedenle seçim, parçanın metal olmasından daha fazlasına bağlıdır. Mühendislerin şunları dikkate alması gerekir:
malzemenin ferromanyetik olup olmadığı;
mevcut vakum veya manyetik temas alanı;
delikler, kıvrımlar, kaplamalar veya yüzey kirliliği;
panel sertliği;
kombine takım ve parça taşıma kapasitesi;
Aktarım sırasında hızlanma.
Önemli bir uyarı, büyük, hafif bir panelin düşük-yüklü bir uygulama oluşturduğunu varsaymaktır. Geniş takım çerçeveleri ve yüksek-hızlı robot hareketi, panelin kendisi nispeten hafif olsa bile önemli düzeyde bilek momenti ve atalet üretebilir.
Elektronik: Hassas Vidalama
Elektronik montajında, bir mahfazaya veya cihaz tertibatına vida takan bir robotu düşünün.
Burada son efektör öncelikle ürünü kullanmıyor. Bir sabitleme işlemi gerçekleştiriyor. Bu nedenle uygun EOAT, geleneksel bir tutucu yerine otomatik bir vidalama aletidir.
Ana gereksinimler genellikle doğru alet konumlandırma, tekrarlanabilir vida bağlantısı, kontrollü sıkma torku ve güvenilir vida beslemesidir. Vidalama uç efektörü gerçek sabitleme işlemini kontrol ederken robotun her sabitleme noktasına doğru yönde yaklaşması gerekir.
Bu uygulama aynı zamanda aşağıdakilere de dikkat edilmesini gerektirebilir:
küçük özellik boyutları;
vida konumlarının çevresinde sınırlı açıklık;
tork ve derinlik kontrolü;
vida-mevcut algılama;
reaksiyon kuvvetleri;
kablo ve besleyici yönlendirme.
Ürüne ve üretim ortamına bağlı olarak, elektrostatik-deşarj kontrolleri, temiz oda uyumluluğu veya kirlenme gereksinimleri de takım tasarımını etkileyebilir.
Dikkat edilmesi gereken en önemli nokta, konumlandırma doğruluğunu yalnızca robotlara özgü- bir spesifikasyon olarak ele almaktır. Robot programlanan noktaya tekrar tekrar ulaşsa bile, aletteki oynama, zayıf vida hizalaması veya tutarsız parça konumu yine de çapraz diş açmaya veya başarısız sabitlemeye neden olabilir.
Gıda: Hassas Unlu Mamüllerin Kullanımı
Yumuşak unlu mamulleri konveyörden tepsilere veya ambalajlara aktaran bir robot düşünün.
İş parçasının boyutu ve şekli bir parçadan diğerine biraz değişebilir ve aşırı lokal kavrama kuvveti, ürünü deforme edebilir veya görünür izler bırakabilir. Aynı zamanda, gıdayla temas eden herhangi bir aletin sık temizlik ve hijyenik çalışmayı desteklemesi gerekebilir.
Yumuşak veya esnek bir tutucu uygun olabilir çünkü ürün çeşitliliğine uygundur ve temas basıncını daha geniş bir alana yayar. Bu, sert parmaklara kıyasla ezilme veya işaretlenme riskini azaltabilir.
Bazı paketlenmiş{0}gıda uygulamalarında bunun yerine vakumla tutma daha iyi bir seçim olabilir. Geniş, pürüzsüz bir yüzeye sahip kapalı bir paket, paketlenmemiş yumuşak bir üründen çok farklı davranır.
Bu nedenle seçim aşağıdaki gibi faktörlere bağlıdır:
ürünün deforme olabilirliği;
kabul edilebilir temas basıncı;
şekil değişimi;
açıkta kalan ürüne karşı paketlenmiş ürün;
yiyecekle{0}}temas gereksinimleri;
yıkama ve temizleme prosedürleri.
Önemli olan, yalnızca hafif kavrama için optimize etmektir. Bir gıda işleme tutucusunun temizlenmesi, incelenmesi ve bakımı da pratik olmalıdır. Ürün kalıntısını hapseden veya yıkanması zor olan son derece uyumlu bir tasarım, çözdüğünden daha büyük bir üretim sorunu yaratabilir.
Lojistik: Karışık Karton ve Koli Taşıma
Bir lojistik hücresi farklı bir zorlukla karşı karşıyadır: ürün çeşitliliği.
Farklı boyutlardaki kartonları ve paketleri boşaltan, sınıflandıran veya paletleyen bir robotu düşünün. Sistem, tek bir vardiya sırasında çok çeşitli SKU'ları, ambalaj malzemelerini, yüzey koşullarını ve ağırlıkları görebilir.
Yeterince pürüzsüz yüzeylere sahip normal kartonlar için, bir vakumlu tutucu, nispeten basit bir temasla hızlı alma ve bırakma sağlayabilir. Çok-bölgeli bir vakum tasarımı bazen her SKU için özel bir araç gerektirmeden farklı karton boyutlarına uyum sağlayabilir.
Sert ve düzensiz paketlerin daha geniş bir karışımı için uyarlanabilir veya daha esnek bir kavrama konsepti tercih edilebilir.
Önemli gereksinimler yalnızca kavrama kuvveti değil, aynı zamanda:
paket boyutlarında değişiklik;
karton gözenekliliği;
hasarlı veya düz olmayan yüzeyler;
verim;
başarılı seçimlerin tespiti;
başarısız seçimlerden sonra toparlanma yeteneği;
SKU karışımında gelecekte yapılacak değişiklikler.
Yaygın bir hata, aleti yalnızca en büyük veya en yaygın kartona göre tasarlamaktır. Bu durum, daha küçük, gözenekli, hasarlı veya düzensiz paketlerin sisteme girmesi durumunda işleme performansının düşmesine neden olabilir.
Karma-SKU lojistik otomasyonu için, en iyi robotik tutucu genellikle güvenilir kullanım ile manuel değiştirme ve takım değiştirme işlemlerini azaltacak yeterli esnekliği dengeleyendir.
Dikkat edilmesi gereken en önemli nokta, başarısız-toplama işleminin sistem tasarımına dahil edilmesidir. İdeal kartonların %98'inde başarılı olan bir tutucu, kontrol sistemi kalan arızaları etkin bir şekilde tespit edip gideremezse yine de kabul edilemez aksamalara neden olabilir.
Bu uygulamalarda doğru takım, endüstri etiketinden ziyade belirli parça, süreç, robot ve üretim hedefine göre belirlenir.
Çözüm
Sağ uç efektör yalnızca en güçlü, en hızlı veya en gelişmiş seçenek değildir. Eşleşen oduriş parçası, robot sınırlamaları, üretim hedefi, çalışma ortamı ve yaşam döngüsü ekonomisiuygulamanın.
Bir tedarikçi seçmeden veya takım tasarımını tamamlamadan önce temel uygulama gereksinimlerini belgeleyin:
parça ağırlığı, boyutlar, geometri ve malzeme
robot yükü, ağırlık-merkezi-, moment ve eylemsizlik sınırları
gerekli çevrim süresi ve konumlandırma performansı
çevresel veya hijyen gereksinimleri
beklenen ürün ve SKU varyasyonu
bakım ve değişim beklentileri.
Bu girdilerin tanımlanmasıyla, EOAT seçenekleri katalog özellikleri veya yalnızca satın alma fiyatı yerine mühendislik uyumuna göre karşılaştırılabilir.
Başka bir şey mi arıyorsunuz?
İhtiyacınız Olanı Bulamıyor musunuz?
Lütfen ürün ayrıntılarınızı, üretim döngü süresini, fabrika yerleşim planını ve süreç gereksinimlerinizi paylaşın. 24 saat içinde eksiksiz bir çözümle cevap vereceğiz.