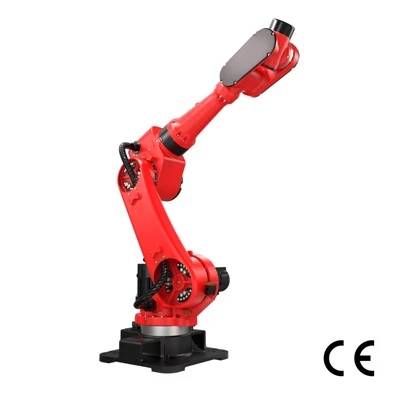
Hızlı Cevap:toplamseçim maliyeti Ve yer robotu sistemirobot kolunun kendisinden çok daha fazlasına bağlıdır. Ana maliyet etkenleri robot donanımı,-kol sonu-takımları, görüntü işleme, konveyörler ve demirbaşlar, güvenlik ekipmanı, entegrasyon ve programlama ile devreye alma ve eğitimdir. Bu nedenle güvenilir bir bütçe, yalnızca robot kolu fiyatından ziyade uygulama gereksinimlerine ve tüm sistem kapsamına dayanmalıdır.
Bir robot kolunun fiyatı toplam proje bütçesinin yalnızca bir kısmıdır.Robot kol fiyatı ≠ tam alma-ve-yerleştirme sistemi fiyatı. Üretime hazır bir sistem{0}aynı zamanda kavrama, görüntüleme, konveyörler, donanımlar, güvenlik ekipmanı, kontroller, programlama, kurulum, devreye alma ve eğitim de gerektirebilir. Birçok projede bu entegrasyon öğelerinin maliyeti robotun kendisi kadar önemli olabilir. Bu nedenle, "Bir seçme-ve-yerleştirme robotunun maliyeti ne kadardır?" sorusu daha iyi bir soru değildir. Ancak"Komple otomasyon sisteminin toplam kurulu maliyetini ne belirler?"
Seçme{0}}ve-yerleştirme otomasyonunu planlıyorsanız keşfedinRBTIC alma-ve-yerleştirme robot serisiYapılandırmaları ve spesifikasyonları gözden geçirmek için.

Robot Donanım Maliyetini Seç ve Yerleştir
Aseçmek Ve r. yerobot donanım maliyetiöncelikle gerekli mimariye, yük ve erişim sınıfına, performans düzeyine ve mevcut özelliklere bağlıdır. Yüksek-hızlı paketleme için tasarlanmış hafif bir delta robot, daha ağır parçaları taşıyan uzun-altı- eksenli robottan farklı bir sorunu çözer. Benzer şekilde, kompakt bir SCARA sistemi ve işbirlikçi bir robot, her ikisi de teknik olarak aynı temel aktarımı gerçekleştirebilse bile çok farklı performans, kontrol ve entegrasyon gereksinimlerine sahip olabilir.
Yük kapasitesi, erişim, çevre koruma, entegre güvenlik fonksiyonları, kontrolör seçenekleri ve özel arayüzler gibi özelliklerin tümü donanım paketini etkileyebilir. Bu nedenle uygulamayı tanımlamadan robot fiyatlarını karşılaştırmak yanıltıcı olabilir. Gerçek erişim, yük, çevrim süresi veya çevre gereksinimlerini karşılayamayan daha düşük-maliyetli bir kol, yeniden tasarım veya değiştirme düşünüldüğünde daha düşük-maliyetli bir çözüm değildir.
Son ile ilgili Kol AletleriMaliyet
EOAT maliyeti, nispeten basit takımlardan yoğun mühendislik gerektiren alt sistemlere kadar değişebilir. Tek bir stabil ürün için temel vakum kurulumu yalnızca kaplar, montaj donanımı, valfler, borular ve vakum üretimi gerektirebilir. Birkaç SKU'yu kullanan özel bir tutucu bunun yerine işlenmiş parmaklara, uyumluluk cihazlarına, birden fazla aktüatöre, sensöre, bağımsız kavrama bölgesine veya otomatik ayarlamaya ihtiyaç duyabilir.
Ek maliyet etkenleri şunları içerebilir:takım değiştiriciler, özel parmaklar, parça{0}mevcut sensörler, vakum anahtarları, manifoldlar, ejektörler, pompalar, uyumluluk cihazları ve ürüne-özel temas malzemeleri.
Bir tutucunun çok çeşitli ürün boyutlarına uyum sağlaması gerektiğinde veya hızlı değişim gerektiğinde takımlama daha pahalı hale gelir. Önemli olan nokta EOAT'ın robot seçildikten sonra eklenen küçük bir aksesuar olarak değil, sistemin mühendislik ürünü bir parçası olarak bütçelenmesi gerektiğidir.
Robot Görüş Sistemi Alma ve Yerleştirme Maliyeti

Görme maliyeti, yalnızca kameranın fiyatına daha az, algılama sorununun karmaşıklığına daha çok bağlıdır. En basit düzeyde, fikstürler tekrarlanabilir ürün koordinatları oluşturduğu için bir sistemin vizyona ihtiyacı olmayabilir. 2D görüntü uygulaması, ürünleri düzlemde konumlandırmak için bir kamera, lens, aydınlatma, montaj, kalibrasyon ve yazılım gerektirebilir. 3D sistem, derinlik sensörleri, daha zorlu kalibrasyon, nokta-bulut veya poz-işleme yazılımı ve kavrama ve yol planlamayla ek entegrasyon sunabilir. Çoklu-kamera sistemleri, daha geniş görüş alanları, çoklu inceleme açıları veya kapanma yönetimi gerektiğinde daha da karmaşık hale getirebilir.
Gizli maliyet genellikle mühendislik zamanıdır. Aydınlatma ve kamera koşullarının sabit kalması için görüş sistemi monte edilmeli, kalibre edilmeli, robota veya PLC'ye bağlanmalı, gerçek ürün varyasyonunda doğrulanmalı ve bakımı yapılmalıdır. Bütçeleme amacıyla vizyonu şu şekilde düşünün:donanım + aydınlatma + yazılım + kalibrasyon + entegrasyon, sadece bir kamera satın alımı değil.
Alma ve Yerleştirme için Konveyör ve Fikstür Maliyetleri
Konveyörler, demirbaşlar, besleyiciler ve ürün-sunum ekipmanları, robot spesifikasyonlarının dışında kaldığı için sıklıkla hafife alınır.A seçmek Ve yerrobotürünleri ancak ürünler kullanılabilir durumda gelirse tutarlı bir şekilde seçebiliriz. Bunu başarmak gerektirebilirtekilleştirme, indeksleme, şerit kontrolü, fikstürler, kılavuzlar, biriktirme tamponları, izleme kodlayıcıları veya özel yuvalar. Örneğin, bir paketleme uygulaması başlangıçta yalnızca bir robota ve konveyöre ihtiyaç duyuyormuş gibi görünebilir. Ancak ürünler üst üste binerek veya tutarsız aralıklarla gelirse robotun izleme alanına girmeden önce bunları ayırmak için ek ekipman gerekebilir. Benzer şekilde, bir makine-yükleme uygulaması, robotun ürünleri güvenilir bir şekilde bulup serbest bırakabilmesini sağlamak için doğru şekilde tasarlanmış fikstürlere veya parça yuvalarına ihtiyaç duyabilir.
Pek çok projede, ürünün öngörülebilir, seçilebilir bir durumda görünmesini sağlamak için önemli miktarda mühendislik harcanır. Bu, malzeme sunumunu, robot seçimi sırasında göz ardı edilebilecek bir yukarı akış sorunu değil, otomasyon bütçesinin bir parçası haline getirir.
Robot Güvenliği Ekipmanını Seç ve Yerleştir Maliyeti
Güvenlik ekipmanı uygulamanın tamamına uygun olarak tasarlanmalıdır. Alma ve yerleştirme hücresine bağlı olarak bu, fiziksel korumayı, erişim kapılarını, ara kilitleri, güvenlik tarayıcılarını, ışık perdelerini, acil durdurmaları, güvenlik-derecelendirmeli kontrolleri, güvenlik PLC bileşenlerini, izlenen bölgeleri veya diğer koruyucu önlemleri içerebilir. Gerekli tasarım robota, EOAT'ye, ürüne, hızlara, çevredeki makinelere, operatör erişimine ve proses tehlikelerine bağlıdır.
Bu aynı zamanda işbirlikçi robotlar için de geçerlidir. Bir cobot'un seçilmesi, güvenlik-sistemi maliyetini otomatik olarak ortadan kaldırmaz. Nihai uygulama yine de uygun bir risk değerlendirmesi gerektirir ve aletler, parçalar, hareket veya komşu makinelerden kaynaklanan tehlikeler ek koruyucu önlemler gerektirebilir.
Bu nedenle güvenlik hem donanımı hem de mühendisliği etkiler. Koruma düzeni, erişim stratejisi, güvenli çalışma modları, yeniden başlatma mantığı ve yukarı ve aşağı yöndeki ekipmanlarla etkileşimlerin tamamının hücre içinde tasarlanması gerekir.
Seç ve Yerleştir Entegrasyonu ve Programlama Maliyet

Entegrasyon, seç{0}}ve-yerleştir projelerinde en sık hafife alınan maliyet kategorilerinden biridir. Çalışan bir hücre gerektirebilirmekanik entegrasyon, elektrik tasarımı ve kablolama, PLC programlama, robot programlama, görüntü entegrasyonu, makine iletişimi, konveyör kontrolleri, üretim tarifleri, arıza yönetimi ve hat-seviyesi mantığı. Alma ve yerleştirme robotunun sürecin geri kalanıyla iletişim kurması gerekir. Bir konveyörün çalışıp çalışmadığını, bir makine kapısının açık olup olmadığını, bir ürünün incelenip incelenmediğini, hangi SKU'nun aktif olduğunu, bir alt istasyonun hazır olup olmadığını ve başarısız bir toplama sonrasında ne yapılacağını bilmesi gerekebilir.
Bu etkileşimler, temel robot hareketinin kendisinden daha karmaşık hale gelebilir. Esneklik arttıkça entegrasyon çabası da artar. Sabit bir donanımdan bir ürünü işleyen bir hücre nispeten basit olabilir. Düzinelerce SKU'yu, dinamik hedefleri, konveyör takibini, otomatik takım değişikliklerini ve birden fazla makineyi idare eden bir sistem, çok daha fazla kontrol mantığı ve test gerektirir.
Bu nedenle entegrasyon, genel bir "işgücü" kalemine indirgenmemeli, temel bir proje teslimi olarak ele alınmalıdır.
Devreye Alma ve Eğitim Maliyetleri
A seçmek Ve yersistemdonanım monte edildiğinde tamamlanmaz. Üretim ortamında kurulmalı, test edilmeli, hata ayıklanmalı, teslim edilmeli ve desteklenmelidir. Devreye alma, fabrika kabul testlerini içerebilir (YAĞ) ve saha kabul testi (DOYGUNLUK) uygun olduğu durumlarda kurulum, robot mastering veya doğrulama, kalibrasyon, üretimde hata ayıklama, döngü-süresi optimizasyonu ve üzerinde anlaşılan kabul kriterlerine göre doğrulama. Eğitim hem operatör hem de bakım talimatını içerebilir. Operatörlerin normal başlatmayı, geçişi, arıza gidermeyi ve temel sorun gidermeyi anlaması gerekir. Bakım ekiplerinin robot alarmları, tutucu servisi, sensör ayarı, önleyici bakım ve yedekleme prosedürleri hakkında ek bilgiye ihtiyacı olabilir.
Dokümantasyon ayrıca, özellikle projenin elektrik çizimleri, kılavuzlar, yedek{0}}parça bilgileri, güvenlik dokümantasyonu, bakım prosedürleri veya doğrulanmış çalıştırma talimatları gerektirdiği durumlarda anlamlı mühendislik çabasını da temsil edebilir.
Bu faaliyetler genellikle bir robot kataloğunda yer almaz ancak üretimde gerçekten çalışabilen bir sistemin sağlanmasının bir parçasıdır.
Seç ve Yerleştir Robotunun Maliyet Dağılımı
|
Maliyet kategorisi |
Neleri içerir? |
Ana maliyet etkenleri |
Çoğunlukla hafife mi alınıyor? |
|
Robot donanımı |
Robot, kontrolör, montaj seçenekleri, donanım özellikleri |
Mimari, yük, erişim, performans, çevre |
Bazen |
|
EOAT |
Tutucu, aletler, vakum veya çalıştırma donanımı, sensörler |
Ürün çeşitliliği, kavrama zorluğu, değişim gereksinimleri |
Evet |
|
Görüş |
Kameralar, aydınlatma, algılama donanımı, yazılım, kalibrasyon |
2D ve 3D, ürün değişkenliği, kapanma, görüntüleme sayısı |
Evet |
|
Konveyörler ve fikstürler |
Konveyörler, besleyiciler, indeksleme, tekleme, yuvalar, tamponlar, kodlayıcılar |
Ürün sunumu ve hat senkronizasyonu |
Sıklıkla |
|
Güvenlik ekipmanları |
Korumalar, tarayıcılar, ara kilitler, güvenlik kontrolleri |
Risk değerlendirmesi, erişim gereksinimleri, çevredeki tehlikeler |
Bazen |
|
Entegrasyon ve programlama |
Mekanik, elektrik, PLC, robot, görsel denetim, makine ve hat mantığı |
Arayüz sayısı, SKU'lar, izleme, istisnalar, esneklik |
Sıklıkla |
|
Devreye alma ve eğitim |
Uygun olduğu yerde FAT/SAT, kurulum, hata ayıklama, eğitim, dokümantasyon |
Saha koşulları, kabul testleri, süreç karmaşıklığı |
Evet |
Alma ve Yerleştirme Robot Sistemi Bütçesi Nasıl Tahmin Edilir?
Bu nedenle en büyük bütçeleme hatası robot kol fiyatıyla başlamak ve diğer her şey için küçük bir pay eklemektir.
Daha güvenilir bir bütçe tahmini uygulama girdileriyle başlar:ürün boyutu ve ağırlığı, sunum yöntemi, gerekli üretim miktarı, alma ve yerleştirme konumları, yönlendirme değişiklikleri, SKU sayısı, kavrama zorluğu, algılama gereksinimleri, ortam, makine arayüzleri ve güvenlik kısıtlamaları. Bu girdiler tanımlandıktan sonra tedarikçi veya sistem entegratörü girdilerin maliyetini tahmin edebilir.komple kurulu seçme{0}}ve-yerleştirme sistemiprojenin yalnızca bir bölümünü temsil eden bir robottan alıntı yapmak yerine.
Bir Seç ve Yerleştir Robot Projesi Planlamaya Hazır Mısınız?
Hat sonu otomasyonunuzu yükseltiyor ya da güvenilir bir alma-ve-yerleştirme robotu tedarikçisi arıyor olun, ücretsiz özel alma-ve{-yerleştirme çözümleri ve yerleşim tasarımları için RBTIC ile iletişime geçin veya bir fabrika turu rezervasyonu yaptırın.
Pick and Place Robot Maliyeti Hakkında Sıkça Sorulan Sorular